Искусственный интеллект
Как роботов учат хватать вслепую: домен-рандомизация и генеративные модели
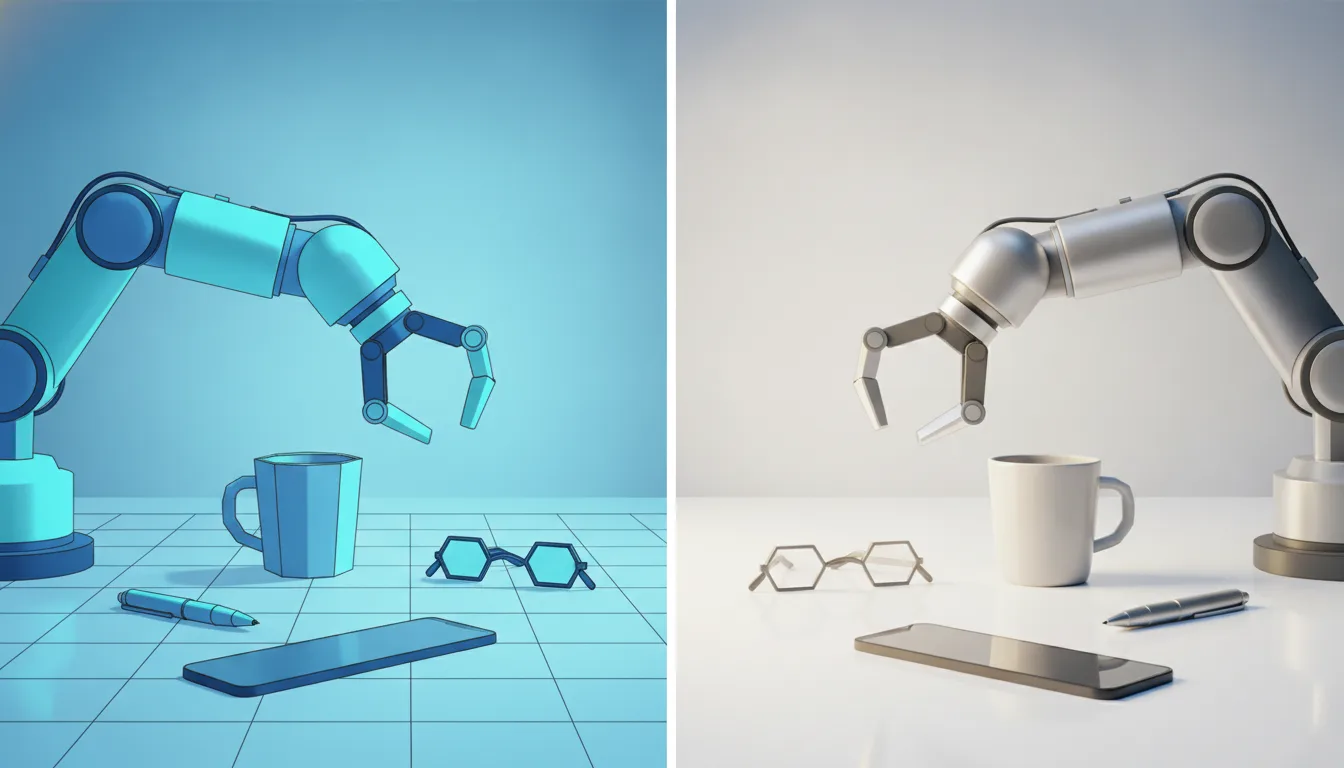
Робот, обученный в симуляторе, в реальности промахивается мимо кружки. Домен-рандомизация и генеративные модели закрывают этот разрыв — и меняют экономику обучения манипуляторов.